NTTがフィジカルAI技術を発表、棚積みの成功率92.3%を実現
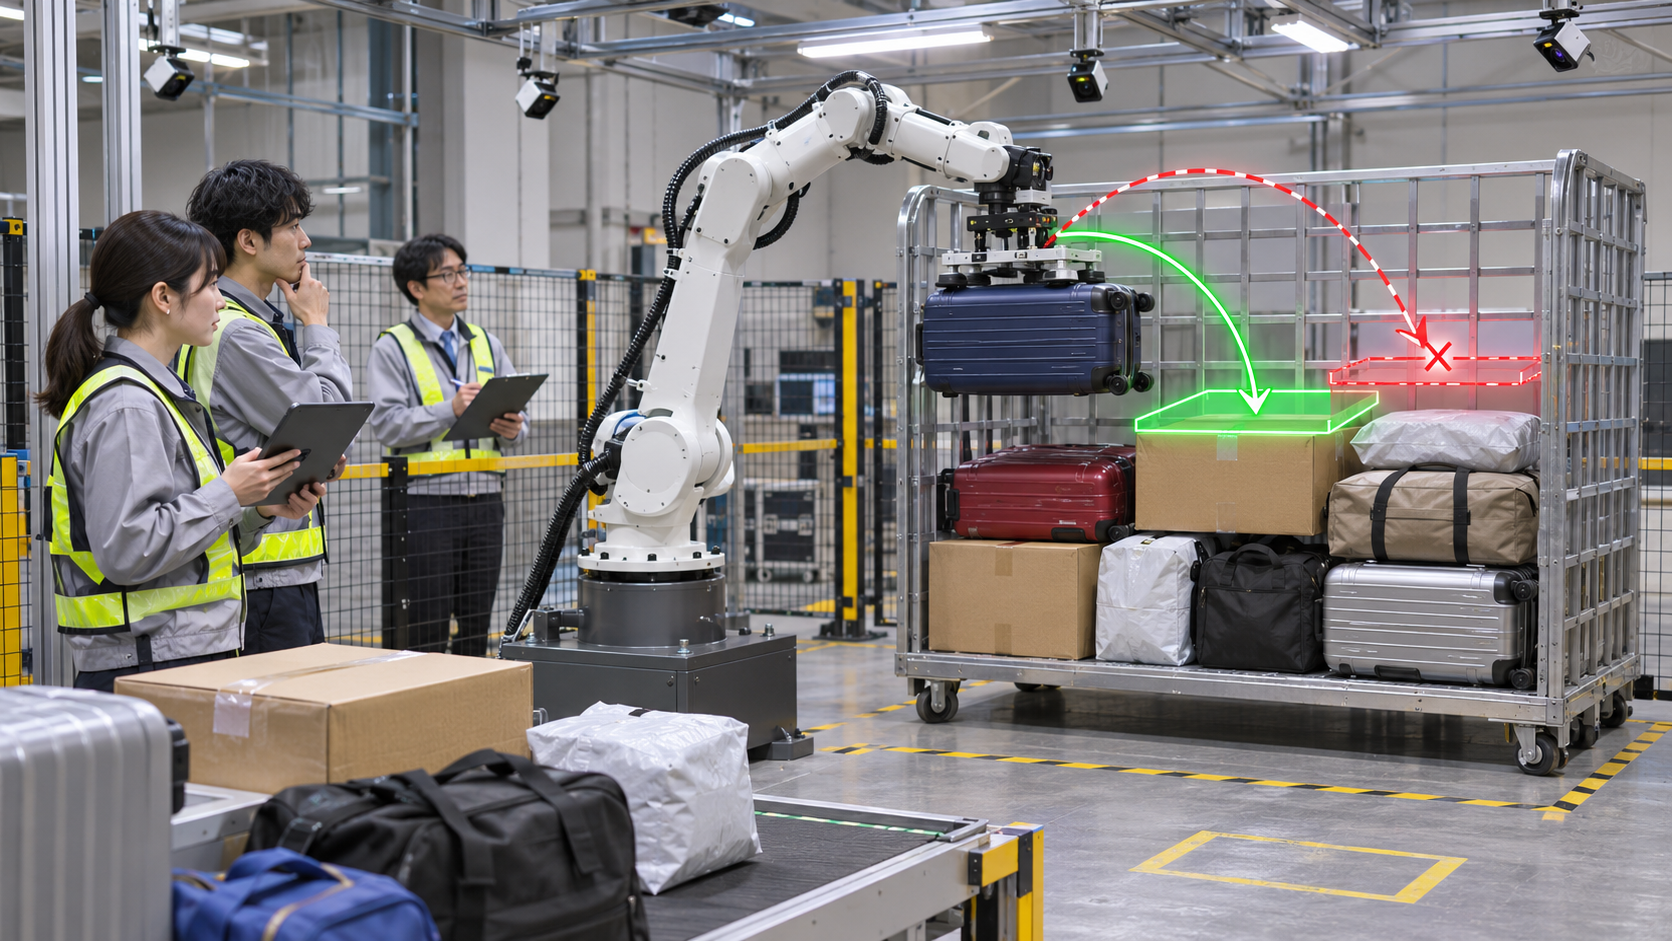
NTTは2026年11月11日、ロボットが実際に動く前に複数の行動候補の結果を予測・評価し、荷崩れや落下を避ける行動を選べるフィジカルAI技術を発表しました。物体の重さや向き、動く速さを扱い、物理法則に基づいて状態変化を予測する点が特徴です。技術の仕組みと実験結果、空港手荷物から始まる今後の展開を紹介します。
ARCHETYP Staffingでは現在クリエイターを募集しています。
エンジニア、デザイナー、ディレクター以外に、生成AI人材など幅広い職種を募集していますのでぜひチェックしてみてください!
物理法則で未来を予測するワールドモデルの仕組み
フィジカルAI(ロボットなどの機械が、カメラやセンサで実世界を知覚し、自律的に判断・行動するためのAI)の分野では、ロボットの行動に応じて未来の状態変化を予測する「ワールドモデル」が注目されています。NTTは、従来のワールドモデルの課題を2つ挙げています。1つは、物体の物理量を明示的に扱わないことです。生成した映像の中で物体が消えたり形が崩れたりするほか、衝突などの相互作用を正しく予測できない場合がありました。もう1つは、大量の学習データを前提とする点で、学習データにない場面に弱く、予測が破綻しやすいことです。
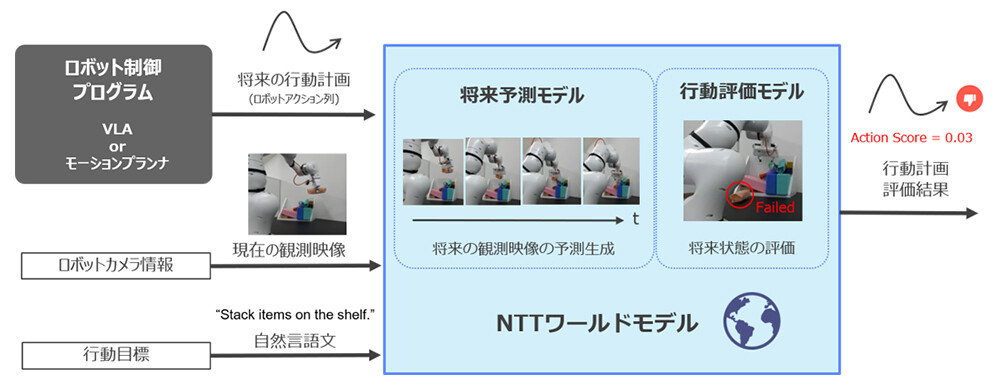
NTTが開発したワールドモデルの中核は、独自開発の「物理制御アダプタ」です。映像から物体ごとの位置や向き、動く速さ、重さなどを推定し、運動方程式に基づいて次にどう動くかを計算します。
NTTは、物理制御アダプタを、ワールドモデルの基盤となる映像生成モデル(大量のデータから学習し、映像を生成する深層学習モデル)に世界で初めて統合したとしています。計算結果を映像生成に反映することで、物体の消失や変形を抑え、衝突や崩落といった物体どうしの相互作用をより正確に予測できます。
ロボットへの適用は、既存のロボット制御ソフトウェアの判断を補強する形で行います。VLA(カメラ映像と言語による指示から、ロボットの行動を直接出力する基盤モデル)やモーションプランナ(ロボットの目標と周辺環境の情報から、ロボットの制御を計算するプログラム)が生成した複数の行動候補について、それぞれを実行した場合の未来を映像として生成します。生成した映像から物体の落下や衝突の有無などを予測し、成功へのつながりやすさをスコアとして評価する仕組みです。成功につながる行動を選択できるため、ロボットの行動失敗率の低減につながります。ロボット制御の流れに直接組み込めるよう、精度を維持しながら高速に動作する構成になっている点も特徴です。
実験結果と、空港手荷物から物流・製造へ広がる活用
実験では、小型ロボットで荷物の積付け作業を模擬した棚積みタスクを設定し、NTTのワールドモデルを適用した場合としない場合の成功率を比較しました。比較の結果、成功率は73.1%から92.3%に向上しました。あわせて、複数物体の衝突を含む映像予測の公開ベンチマーク「OBJ3D」で予測映像を評価したところ、人間の知覚に近い感覚で類似度を測る評価指標「LPIPS」(値が小さいほど類似度が高い)において、従来手法を上回る予測精度を確認したとしています。
物理法則に基づいて状態変化を予測するため、学習データに含まれない場面や動きにも対応できます。ロボットアームで物体が隠れるといった、学習データに含まれない場面での予測結果も示されています。
NTTは、学習データの網羅が難しい現場に適しているとしています。最初の適用領域として想定するのは、形状や重量の異なる多様な空港手荷物の積込み・積降ろしです。空港手荷物や宅配便などの小口荷物は、形状や重量、配置が一定ではありません。従来のロボット制御だけでは、行動後に荷崩れや落下が起きるかをあらかじめ見極めることが難しく、あらゆる物品を網羅した学習データを集めることも現実的ではありませんでした。
また、予測に用いた物理量も出力できるため、結果だけでなく予測の理由も把握しやすくなります。
今後は、株式会社Mujinと連携しながら社会実証を進めるとともに、ロボットサービスベンダや物流・倉庫事業者などとの連携も検討するとしています。将来は荷物の積込み・積降ろしを起点に、製造、建設、小売など多様な物体を扱う分野へ展開し、人手不足が深刻な現場の省人化と生産性向上をめざします。
まとめ
いかがだったでしょうか?
NTTは、物理法則に基づいてロボットの行動後の結果を予測し、失敗を避ける行動を選べるワールドモデルを開発しました。まずは空港手荷物の積込み・積降ろしで社会実証を進め、将来は物流・倉庫や製造、建設、小売へ展開するとしています。人手不足が深刻な現場で、形や重さの異なる物品をロボットに任せる場面が広がることが期待されます。